MONITOR
Vea cada robot, cargador, muelle y sesión de carga en tiempo real.
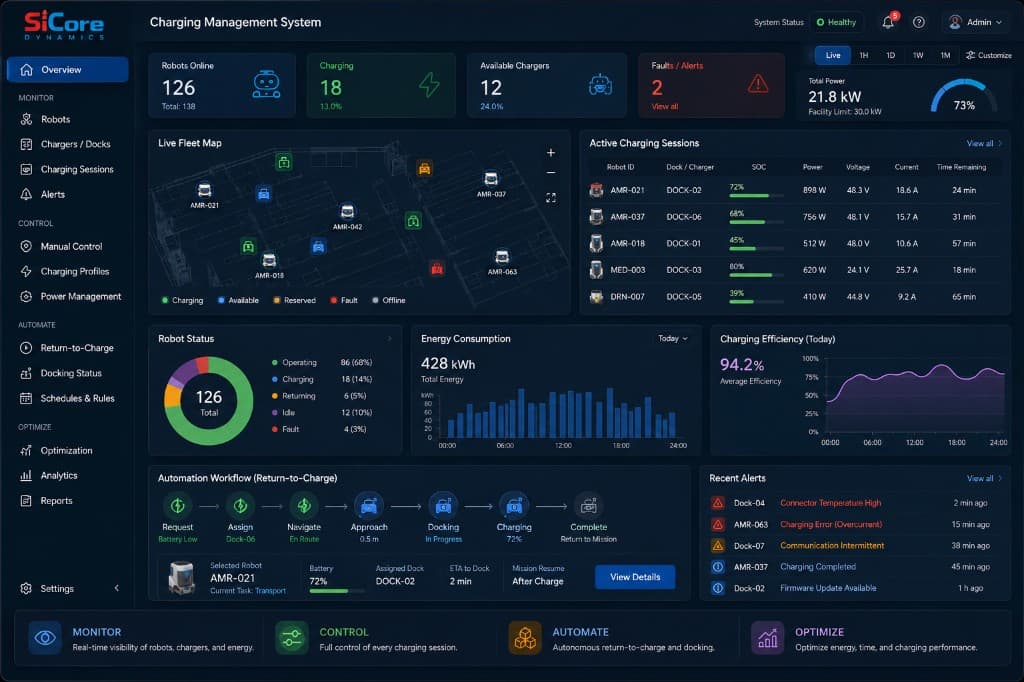
Gestión inteligente de carga para máquinas autónomas.
Supervise, controle, automatice y optimice la carga en robots, estaciones de carga e infraestructura de acoplamiento. SiCore Charging Management System ofrece visibilidad de carga en tiempo real, retorno autónomo a la carga, programación inteligente, gestión dinámica de potencia, diagnóstico de fallos y analítica energética, todo en una plataforma unificada.
MONITOR
Vea cada robot, cargador, muelle y sesión de carga en tiempo real.
CONTROL
Gestione potencia, perfiles, seguridad y cada sesión de carga.
AUTOMATE
Active el retorno autónomo a la carga, el acoplamiento, la carga y la recuperación de misiones.
OPTIMIZE
Mejore la utilización del cargador, la disponibilidad de la flota, la eficiencia energética y la distribución de potencia.
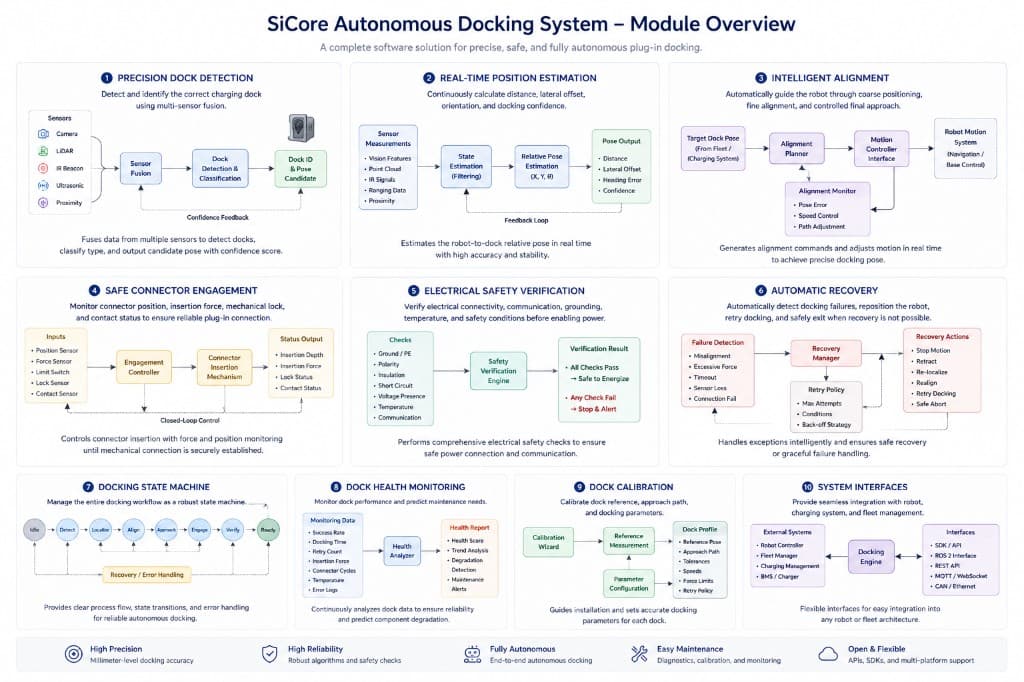
Inteligencia de acoplamiento de precisión para carga autónoma
Una plataforma de acoplamiento inteligente que coordina percepción, localización, guía de movimiento, acoplamiento del conector y verificación eléctrica para una carga desatendida fiable.
El sistema completo se ve como una máquina de estados.
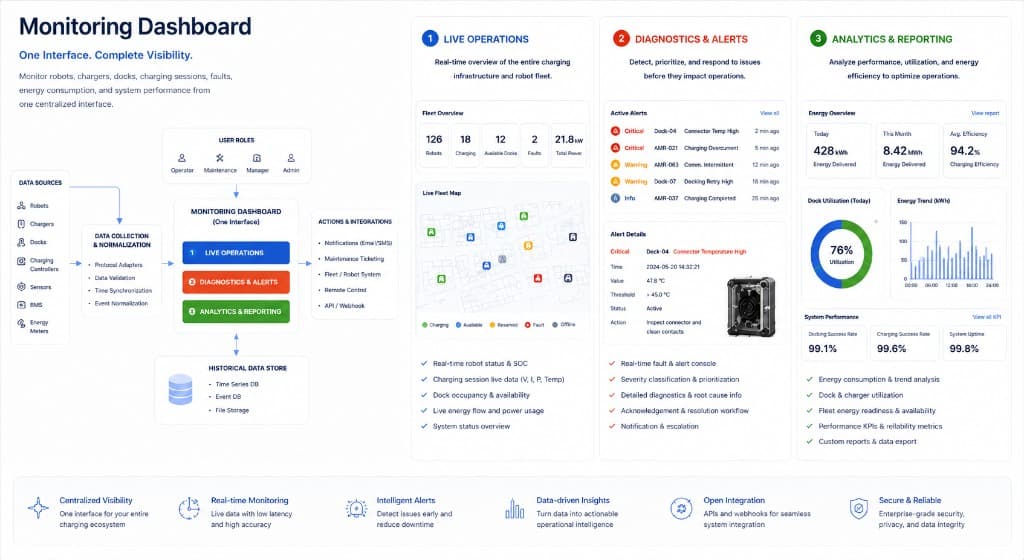
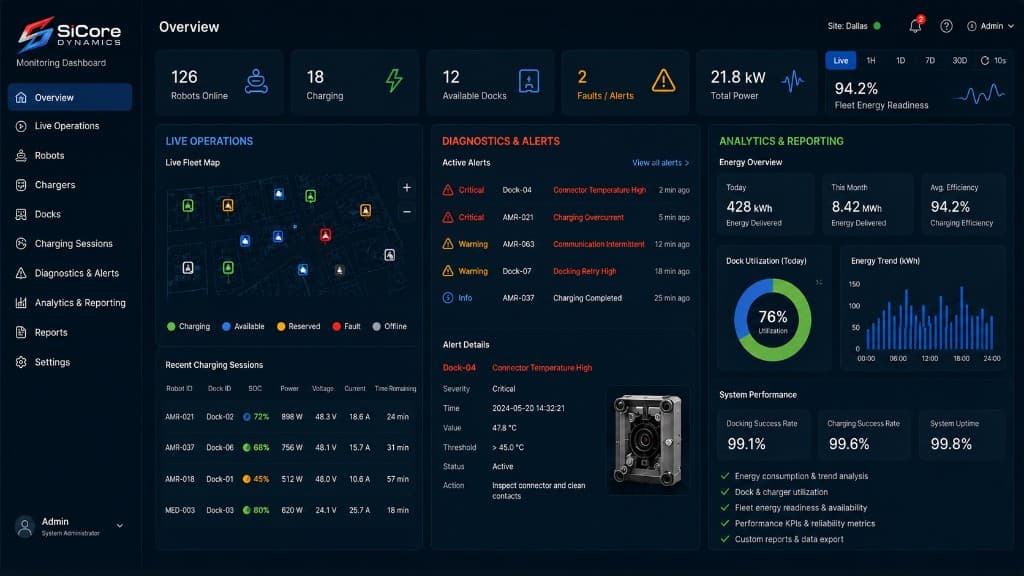
Una interfaz. Visibilidad completa.
Supervise robots, cargadores, muelles, sesiones de carga, fallos, consumo energético y rendimiento del sistema desde una interfaz centralizada.
Visibilidad en tiempo real de robots, cargadores, muelles, sesiones de carga y flujo de energía.
Detección centralizada de fallos, eventos de seguridad, diagnósticos y notificaciones de mantenimiento.
Datos históricos de carga, consumo energético, utilización de cargadores, preparación de la flota y rendimiento del sistema.
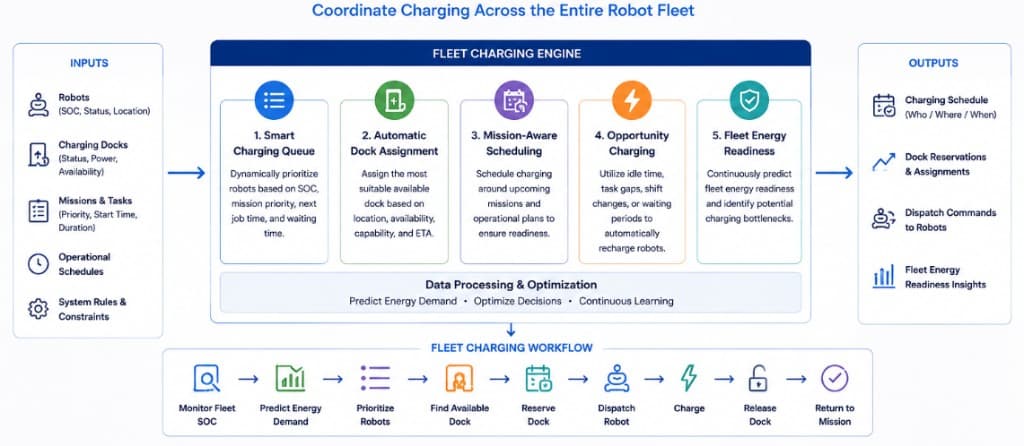
Coordine la carga de toda la flota de robots
Coordine de forma inteligente cuándo, dónde y qué robots cargan según el estado de la batería, las prioridades de misión, la disponibilidad de muelles, la ubicación y los horarios operativos.
Fleet Scheduler aporta la inteligencia necesaria para coordinar la carga entre varios robots y una infraestructura de carga compartida. En lugar de esperar a que un robot alcance un nivel bajo de batería, el sistema evalúa de forma continua la demanda energética de la flota, la disponibilidad de robots, las misiones próximas y los recursos de carga para tomar decisiones proactivas.
Priorice el robot correcto en el momento correcto.
Priorice dinámicamente los robots para cargar según el estado de carga de la batería (SOC), la prioridad de la misión, los requisitos de las tareas próximas, el tiempo de espera y el estado operativo. La cola se adapta continuamente a las condiciones de la flota.
Conecte cada robot con el cargador disponible más adecuado.
Asigne automáticamente muelles de carga según la ubicación del robot, la disponibilidad del muelle, la capacidad de carga, la compatibilidad del equipo, la distancia de desplazamiento y el tiempo de espera estimado. Las reservas de muelle evitan conflictos y movimientos innecesarios.
Planifique la carga en torno a las operaciones, no al revés.
Coordine la carga con las misiones próximas y los horarios operativos. Los robots pueden recibir energía antes de asignaciones críticas, reduciendo el riesgo de que una batería baja interrumpa tareas importantes.
Convierta el tiempo de inactividad en tiempo de carga productivo.
Aproveche periodos breves de inactividad —cambios de turno, huecos entre tareas, retrasos de carga o espera— para recargar robots sin interrumpir las operaciones. La carga de oportunidad ayuda a mantener niveles de batería más altos y mejora la disponibilidad de la flota.
Sepa si su flota tiene energía suficiente para lo que viene.
Evalúe de forma continua los niveles de batería, la demanda energética próxima, la disponibilidad de cargadores y las misiones programadas para determinar la preparación energética de la flota. Identifique cuellos de botella de carga antes de que afecten las operaciones y prepare los robots para las cargas de trabajo futuras.
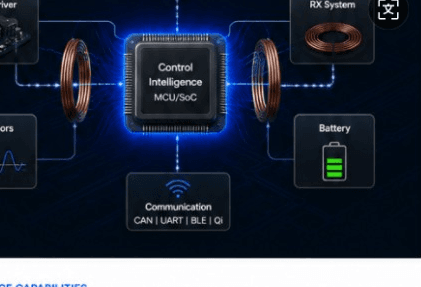
APIs, ejemplos y herramientas para integración y personalización OEM.
Bibliotecas API
Developer clients for charge control, docking, and telemetry.
Aplicaciones de ejemplo
Reference apps for docks, robots, and fleet connectors.
Herramientas de desarrollo y simulación
Bring-up helpers before full hardware is available.